 EN
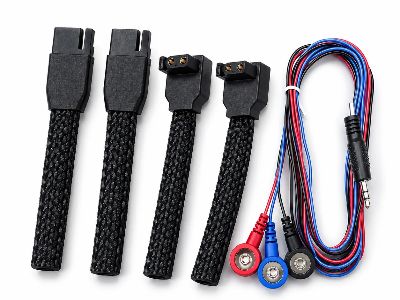
Kirjutusühendused kirurgiliste robotite jaoks: biokompatiibelsus, desinfitseerimine ja toimivus
Kirurgilised robotid on täpsete ja keerukate protseduuride läbiviimiseks mõeldud täppistehnoloogilised seadmed. Nende süsteemides oluline komponent on kirjutusühendus. Sellised ühendused tagavad usaldusväärse elektrilise ühenduse roboti erinevate osade vahel, võimaldades signaalide ja toite liikumist õiges suunas. Kuna kirurgilisi robotit kasutatakse tervishoiu keskkonnas, peavad nende komponendid vastama rangetele nõuetele ohutuse, vastupidavuse ja puhtuse osas.
Kaks eriti olulist kaalutlust on biokompatiibelsus ja desinfitseerimiskompatiibelsus. Biokompatiibelsus tähendab, et kehaga kokku puutumiseks mõeldud materjalid tuleb valida ja nende kasutamiseks sobivust hindada. Desinfitseerimiskompatiibelsus tähendab, et ühenduspesa peab taluma seadme jaoks ettenähtud puhastus- ja desinfitseerimisprotsesside mõju ilma oma toimivuse kaotamata. UNIEANil pööratakse neile teguritele tähelepanu, et tagada usaldusväärne ühenduslahendus kirurgiliste robotite rakendustes.
Kuidas tagada kirurgiliste robotite juhtmete ühenduste optimaalne desinfitseerimiskompatiibelsus?
Desinfitseerimine on tervishoius oluline, sest kirurgilised seadmed tuleb hoida puhtas seisundis, et vähendada kontaminaatsiooniohtu. Seetõttu peavad kirurgiliste robotisüsteemides kasutatavad juhtmete ühendused olema valitud materjalidest ja konstrueeritud nii, et nad sobiksid seadme jaoks ettenähtud puhastusprotseduuridega.
Materjalide valik on oluline alguspunkt. Rakendusest sõltuvalt võivad ühenduspesa kasutada inseneriplastikuid, metalle, isoleerimismaterjale ja kaitsekomponente, mis taluvad korduvalt soovitud puhastus- või desinfitseerumislahuste mõju. Täpne ühilduvus tuleb alati kontrollida tootja soovitud puhastusprotseduuri järgi ning ei tohi eeldada, et iga ühenduspesa talub igat keemilist ainet.
Ühenduspesa disain on sama oluline. Siledad pinnad ja ligipääsetavad struktuurid võimaldavad lihtsamalt puhastada. Sügavad sooned, tarbetud õõnsused või raskesti ligipääsetavad alad raskendavad hooldust. Hästi disainitud ühenduspesa võimaldab tervishoiutöötajatel täita nõutud puhastusprotseduuri ilma tarbetu raskusteta.
Korduv puhastus on veel üks tegur, millele tuleb tähelepanu pöörata. Kirurgilise robottehnika puhastamist võib teha palju kordi selle kasutusaja jooksul. vetikindlad juhtmeühendused seega tuleks neid hinnata välimuse, mehaanilise toimivuse, isoleerumise, tiheduse ja elektrilise usaldusväärsuse muutuste suhtes pärast sobivate puhastusetsüklite läbimist.
Selged puhastusjuhised on samuti olulised. Tootjad peaksid andma juhiseid sobivatest puhastusvahenditest, nende kontsentratsioonipiirangutest, kokkupuueteguritest, temperatuuridest ja muudest asjakohastest tingimustest. Nende juhistega järgimine aitab kaitsta ühendust ja toetada seadme õiget hooldust. UNIEAN-is keskendudes materjalivalikule, ühenduse konstruktsioonile, testimisele ja praktilistele hooldustingimustele saab luua kirurgiliste robotite nõudlikus keskkonnas kasutatavatele juhtmetele mõeldud ühendusi.
Mida biokompatiibelsus tähendab kirurgiliste robotite juhtmeühenduste jaoks?
Biokompatiibelsus on veel üks oluline kaalutlusmeditsiiniliste rakenduste jaoks mõeldud traatühenduste valimisel. Lihtsas mõttes käib see sellest, kas materjal sobib ettenähtud kokkupuuteks inimese kehaga ja kas see toimib turvaliselt oma ettenähtud kasutustingimustes. Mitte iga komponent kirurgilises robotis ei puutu vajadusel patsiendi kehasse. Seega sõltub nõutav hindamine ühenduse asukohast, materjalidest, ettenähtud kasutusest ning kokkupuute tüübist ja kestvusest. Tootjad ja meditsiiniseadmete arendajad peavad kindlaks tegema rakendusele konkreetsete nõuete kehtivuse. Materjalivalik võib selle protsessi suhtes olulise mõju avaldada. Komponendid, mis võivad olla otseses või kaudses kokkuputes patsiendiga, nõuavad tähelepanukat materjali koostise ja potentsiaalsete bioloogiliste mõjude suhtes. Materjalid peaksid säilitama oma füüsilisi ja elektrilisi omadusi ka kogu ettenähtud kasutusaja jooksul.
Desinfitseerimine ja biokompatiibelsus võivad olla omavahel seotud. Materjal, mis on sobiv enne puhastamist, peab jätkama oma funktsiooni korralt ka pärast korduvat kokkupuudet seadme puhastamise ja desinfitseerimisega. Näiteks pragunemine, paisumine, lagunemine või pinnakahjustus võivad mõjutada ühenduse usaldusväärsust. Seetõttu peaksid arendajad kaaluma täielikku kasutuskeskkonda, mitte hinnata biokompatiibelsust eraldatud tunnusena. Sobivate materjalide, õige konstruktsiooni ja dokumenteeritud testide kombinatsioon aitab tagada ohutumate meditsiiniseadmete arendamist.
Peamised tegurid, mida tuleb arvesse võtta kirurgiliste robotite juhtmete ühenduste valikul
Kirjutusühendite valimine kirurgiliste robotite jaoks nõuab rohkem kui lihtsalt füüsiliselt sobiva ühendi valimist. Enne otsuse langetamist tuleb arvesse võtta mitmeid tehnilisi omadusi. Esimene tegur on elektriline jõudlus. Ühenduspea peab toetama robotsüsteemi nõutavat pinge-, voolu-, signaali- ja edastusomadusi. Halb elektriline ühendus võib põhjustada ajutisi signaale, suhtluse probleeme või seadme seiskumist. Oluline on ka mehaaniline vastupidavus. Kirurgilistes robotites on liikuvaid komponente, mistõttu võivad ühendused ja kaablid kogeda korduvat liikumist, vibreerimist, paindemist või mehaanilist koormust. Ühenduspea peab sobima eeldatavate töötingimustega ja liikumistsüklitega.
Suuruse ja konfiguratsiooni peab sobima robottüüpi süsteemi sees oleva ruumiga. Meditsiiniseadmed sisaldavad sageli palju komponente väga tihedas ruumis. Liiga suur või keerukalt paigaldatav ühendusliide võib keerukamaks muuta nii paigaldamist kui ka hooldust. Paigaldamise ja asendamise lihtsus mõjutab samuti hoolduse efektiivsust. Kui ühendusliide vajab lõpuks teenindust, peaksid tehnikud suutma seda juurde pääseda ja asendada ilma ebaoluliselt keerukate protseduurideta. Tuleb ka hinnata keskkonnakindlust. Sõltuvalt asukohast võib ühendusliidet vaja olla kaitsta niiskuse, puhastusvahendite, temperatuurimuutuste, vibratsiooni või muude keskkonnategurite eest. Lõpuks peaksid tootjad kaaluma asjakohaseid regulaatorseid ja kvaliteedinõudeid meditsiiniseadme kohta, kus ühendusliide kasutatakse. Ühendusliidese tehnilisi andmeid tuleb hinnata kogu meditsiiniseadme süsteemina, mitte eraldi.
Kus leida kõrgkvaliteedilisi traadiühendusliiteid kirurgilistele robotitele?
Sobiva tarnija leidmine on oluline samm kirurgiliste robotite juhtmeühenduste ostmisel. Meditsiinilised rakendused nõuavad kvaliteedi ja ühtlase kvaliteedi suuremat tähelepanu kui paljud üldised tööstuslikud rakendused, seepärast peaksid ostjad tarnijaid hoolikalt hindama. Hea lähtepunkt on koostöö tootjatega, kes on juba keerukate rakenduste jaoks ühendusi tootnud. Ostjad võivad küsida materjalispetsifikatsioonidest, tootmisprotsessidest, kvaliteedikontrolli protseduuridest, testide sooritamise võimalustest ja saadaolevatest tehnilistest dokumentidest.
Enne ostu on ka kasulik üle vaadata ühenduse tehnilised spetsifikatsioonid. Olulised andmed võivad hõlmata elektrilisi nimiväärtusi, mehaanilisi mõõtmeid, paigaldus- ja lahtimake tsükleid, töötamistemperatuure, tihendusomadusi, materjale ning rakendatavaid testitulemusi.
Hulgimüügi ostude puhul peaksid ostjad kaaluma ka tootmisvõimsust ja ühtlust. Tarnija võib pakkuda suurepäraseid prototüüpe, kuid peab ikkagi tõestama, et sama kvaliteeti saab tagada ka suuremate tootmiserütmi korral.
UNIEAN-i võib kaaluda ostudes isolatsiooniga juhtmeühendused lahendusi spetsiaalsete rakenduste jaoks. Ostjad peaksid selgelt väljendama oma nõudmised, sealhulgas robotisüsteemi töökeskkonna, ühendusseadmete mõõtmed, elektrilised nõudmised, puhastusprotseduurid ja oodatavad kasutustingimused. See võimaldab tootjal kindlaks teha, kas sobib olemasolev ühendusseade või on vajalik kohandatud lahendus.
Uued innovatsioonid kirurgiliste robotite juhtmeühendustehnoloogias
Kirurgilised robotid arenevad edasi ning koos nendega areneb ka ühendustehnoloogia. Väiksemad robotplatvormid ja üha keerukamad instrumendid võivad luua uusi nõudmisi elektri- ja mehaaniliste ühenduste jaoks. Üks arenguvaldkond on painduvate ühendustehnoloogiate arendamine. Elastsed disainid võivad aidata kohaneda korduva liikumisega, samal ajal vähendades kaabelite ja ühenduspunktide kohta liigselt pingutust. See võib olla eriti kasulik robootsetes mehhanismides, mis liiguvad mitme telje kaudu.
Teine valdkond on parandatud keskkonnakaitse. Ühendusmoodulite disain võib sisaldada paremat tihendust ja kaitsestruktuure, et tagada elektrilise usaldusväärsuse säilitamine nõudlikus keskkonnas. Siiski sõltub sobiv kaitsetase konkreetsest rakendusest ja seadme disainist.
Miniaturiseerimine on veel üks oluline suundumus. Kuna robootilised seadmed muutuvad kompaktemaks, peavad tootjad kiire ühendusjuhtmeühendused pakuma usaldusväärset elektrilist jõudlust, hõivates samal ajal vähem ruumi. Väiksemad komponendid võimaldavad disaineritel paremini kasutada piiratud sisemist ruumi.
Täisautomaatne jälgimine on ka uus arengusuund. Tulevased ühendussüsteemid võivad sisaldada tunde- või diagnostikafunktsioone, mis aitavad tuvastada temperatuurimuutusi, ühendusprobleeme või muid tingimusi. Sellist teavet saaks potentsiaalselt kasutada ennetava hoolduse toetamiseks ning ootamatute seadmete väljalangemiste vähendamiseks. UNIEAN saab jätkata ühenduslahenduste arendamist, keskendudes materjalide jõudlusele, usaldusväärsetele elektrilistele ühendustele, mehaanilisele vastupidavusele ja rakendusspetsiifilistele nõuetele. Nii kui kirurgilised robotid edenevad, jäävad usaldusväärsed juhtmeühendused oluliseks osaks ohutu, täpse ja usaldusväärse meditsiiniseadme loomisel.
Sisukord
- Kirjutusühendused kirurgiliste robotite jaoks: biokompatiibelsus, desinfitseerimine ja toimivus
- Kuidas tagada kirurgiliste robotite juhtmete ühenduste optimaalne desinfitseerimiskompatiibelsus?
- Mida biokompatiibelsus tähendab kirurgiliste robotite juhtmeühenduste jaoks?
- Peamised tegurid, mida tuleb arvesse võtta kirurgiliste robotite juhtmete ühenduste valikul
- Kus leida kõrgkvaliteedilisi traadiühendusliiteid kirurgilistele robotitele?
- Uued innovatsioonid kirurgiliste robotite juhtmeühendustehnoloogias