 EN
Kabelanslutningar för kirurgiska robotar – biokompatibilitet, desinfektion och prestanda
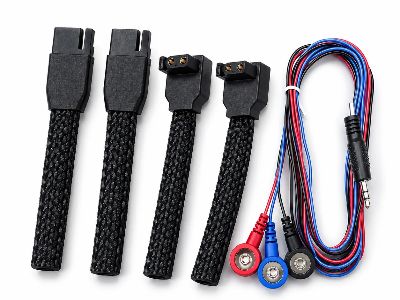
Kirurgiska robotar är avancerade maskiner som hjälper läkare att utföra komplexa ingrepp med större precision och kontroll. En viktig komponent i dessa system är kabelanslutningen. Dessa anslutningar möjliggör pålitliga elektriska kopplingar mellan olika delar av roboten, så att signaler och ström kan överföras korrekt. Eftersom kirurgiska robotar används i vårdmiljöer måste deras komponenter uppfylla krävande krav på säkerhet, hållbarhet och renlighet.
Två särskilt viktiga överväganden är biokompatibilitet och desinfektionskompatibilitet. Biokompatibilitet innebär att material som avses komma i kontakt med kroppen bör väljas och utvärderas på lämpligt sätt för sin avsedda användning. Desinfektionskompatibilitet innebär att kontaktdon kan tåla de rengörings- och desinficeringsprocesser som krävs för utrustningen utan att förlora sin prestanda. Vid UNIEAN kan noggrann uppmärksamhet på dessa faktorer bidra till pålitliga kontaktdonslösningar för kirurgiska robotapplikationer.
Hur säkerställer man optimal desinfektionskompatibilitet i kabellanskontaktdon för kirurgiska robotar?
Desinfektion är avgörande inom hälsovården eftersom kirurgisk utrustning måste hållas ren för att minska risken för kontaminering. Kabellanskontaktdon som används i kirurgiska robotsystem kräver därför material och konstruktioner som är kompatibla med de rengöringsförfaranden som specificerats för utrustningen.
Materialval är en viktig utgångspunkt. Beroende på användningsområdet kan kontaktdon innehålla konstruerade plastmaterial, metaller, isoleringsmaterial och skyddskomponenter som tål upprepad exponering för godkända rengörings- eller desinficeringsmedel. Exakt kompatibilitet bör alltid verifieras mot tillverkarens rekommenderade rengöringsprocedur i stället för att anta att varje kontaktdon tål alla kemikalier.
Kontaktdonsdesign är lika viktig. Släta ytor och lättillgängliga strukturer kan underlätta rengöringen. Djupa rännor, onödiga hålrum eller svåråtkomliga områden kan göra underhållet mer utmanande. Ett välutformat kontaktdon bör möjliggöra för sjukvårdstekniker att följa den krävda rengöringsprocessen utan onödiga svårigheter.
Upprepad rengöring är en annan faktor att ta hänsyn till. Kirurgisk robotutrustning kan rengöras många gånger under dess livslängd. vattentäta kabelförbindelser bör därför utvärderas avseende förändringar i utseende, mekanisk prestanda, isolering, täthet och elektrisk pålitlighet efter lämpliga rengöringscykler.
Tydliga rengöringsanvisningar är också värdefulla. Tillverkare bör ge vägledning om kompatibla rengöringsmedel, koncentrationsgränser, exponeringstider, temperaturer och andra relevanta förhållanden. Att följa dessa anvisningar hjälper till att skydda kontaktdonet samtidigt som korrekt underhåll av utrustningen stöds. Vid UNIEAN kan fokus på materialval, kontaktdonets konstruktion, tester och praktiska underhållskrav bidra till att skapa kabelförbindningar som är lämpliga för krävande miljöer inom kirurgiska robotar.
Vad innebär biokompatibilitet för kabelförbindningar till kirurgiska robotar?
Biokompatibilitet är en annan viktig övervägning vid val av kabelförbindelser för medicinska applikationer. I korthet handlar det om huruvida ett material är lämpligt för avsett kontakt med människokroppen och om det fungerar säkert under de förhållanden det är avsett för. Inte varje komponent i en kirurgisk robot kommer nödvändigtvis att ha kontakt med patienten. Därför beror den krävda utvärderingen på förbindelsens placering, material, avsedda användning samt typ och varaktighet av kontakt. Tillverkare och utvecklare av medicintekniska apparater måste fastställa de tillämpliga kraven för den specifika applikationen. Materialval kan ha stor inverkan på denna process. Komponenter som kan ha direkt eller indirekt kontakt med patienter kräver noggrann bedömning av deras material sammansättning och potentiella biologiska effekter. Materialen bör även behålla sina fysikaliska och elektriska egenskaper under hela den förväntade driftstiden.
Desinfektion och biokompatibilitet kan också vara sammankopplade. Ett material som är lämpligt före rengöring måste fortsätta att fungera korrekt även efter upprepad utsättning för de rengörings- och desinfektionsmetoder som används för enheten. Förändringar såsom sprickbildning, svullnad, nedbrytning eller ytskador kan påverka kontaktdonets tillförlitlighet. Därför bör utvecklare ta hänsyn till den fullständiga användningsmiljön i stället för att bedöma biokompatibilitet som en isolerad egenskap. Att kombinera lämpliga material, lämplig konstruktion och dokumenterad testning bidrar till säkrare utveckling av medicinsk utrustning.
Viktiga faktorer att överväga vid val av kabelförbindningar för kirurgiska robotar
Att välja kabelförbindelser för kirurgiska robotar kräver mer än att enbart välja en förbindelse som passar fysiskt. Flera tekniska egenskaper bör övervägas innan ett beslut fattas. Elektrisk prestanda är en av de första faktorerna. Förbindelsen måste kunna hantera den erforderliga spänningsnivån, strömnivån, signaltypen och överföringsegenskaperna för robotsystemet. Dåliga elektriska förbindelser kan orsaka intermittenta signaler, kommunikationsproblem eller utrustningsnedstängning. Mekanisk hållbarhet är också viktig. Kirurgiska robotar innehåller rörliga komponenter, så förbindelser och kablar kan utsättas för upprepad rörelse, vibration, böjning eller mekanisk påverkan. Förbindelsen bör vara lämplig för de förväntade driftsförhållandena och rörelsecyklerna.
Storlek och konfiguration bör anpassas till det tillgängliga utrymmet inuti robotsystemet. Medicinsk utrustning innehåller ofta många komponenter på begränsad yta. En för stor eller svårmonterad kontakt kan komplicera montering och underhåll. Enkelhet vid installation och utbyte kan också påverka underhållseffektiviteten. Om en kontakt någon gång kräver service bör tekniker kunna komma åt och byta den utan onödigt komplicerade procedurer. Miljömotstånd bör också granskas. Beroende på platsen kan en kontakt behöva skydd mot fukt, rengöringsmedel, temperaturförändringar, vibrationer eller andra miljöfaktorer. Slutligen bör tillverkare överväga relevanta regleringsmässiga och kvalitetskrav för den medicinska apparaten där kontakten kommer att användas. Kontaktens specifikationer bör utvärderas som en del av hela det medicinska apparatsystemet snarare än separat.
Var hittar man högkvalitativa kabelförbindningar för kirurgiska robotar?
Att hitta en lämplig leverantör är ett viktigt steg när man köper kabelförbindningar för kirurgiska robotar. Medicinska applikationer kräver större uppmärksamhet på kvalitet och konsekvens än många allmänna industriella applikationer, så köpare bör utvärdera leverantörer noggrant. En bra utgångspunkt är att samarbeta med tillverkare som har erfarenhet av att producera förbindningar för krävande applikationer. Köpare kan ställa frågor om materialspecifikationer, tillverkningsprocesser, kvalitetskontrollrutiner, testmöjligheter och tillgänglig teknisk dokumentation.
Det är också användbart att granska förbindningens tekniska specifikationer innan köp. Viktig information kan inkludera elektriska värden, mekaniska mått, antal inkopplingar, driftstemperaturer, tätningskarakteristik, material och tillämpliga testresultat.
För engrospurhåll bör köpare också överväga produktionskapacitet och konsekvens. En leverantör kan erbjuda en utmärkt prototyp men måste fortfarande visa att samma kvalitet kan upprätthållas vid större produktionsomfattningar.
UNIEAN kan övervägas vid inköp isolerade kabelförbindningar av lösningar för specialiserade applikationer. Köpare bör kommunicera sina krav tydligt, inklusive den robotiska systemets driftmiljö, kontaktdimensioner, elektriska krav, rengöringsförfaranden och förväntade driftförhållanden. Detta gör det möjligt for tillverkaren att avgöra om en befintlig kontakt eller en anpassad lösning är lämplig.
Uppkommande innovationer inom tekniken för kabelförbindelser till kirurgiska robotar
Kirurgisk robotik fortsätter att utvecklas, och anslutningstekniken utvecklas parallellt med dessa system. Mindre robotplattformar och allt mer sofistikerade instrument kan skapa nya krav på elektriska och mekaniska förbindelser. Ett utvecklingsområde är flexibel anslutningsteknik. Flexibla design kan hjälpa till att anpassa sig till upprepad rörelse samtidigt som onödig påverkan på kablar och anslutningspunkter minskar. Detta kan vara särskilt användbart i robotmekanismer som rör sig genom flera axlar.
Ett annat område är förbättrad miljöskydd. Kontaktdesigner kan inkludera bättre tätnings- och skyddsstrukturer för att hjälpa till att bibehålla elektrisk pålitlighet i krävande miljöer. Dock beror den lämpliga skyddsnivån på den specifika applikationen och utrustningens design.
Miniatyrisering är en annan viktig trend. När robotinstrument blir mer kompakta behöver tillverkare snabbanslutningskabelförbindningar som ger pålitlig elektrisk prestanda samtidigt som de tar upp mindre utrymme. Mindre komponenter kan hjälpa konstruktörer att utnyttja begränsat inre utrymme bättre.
Smart övervakning är också ett nytt begrepp. Framtida kontaktsystem kan innehålla mätfunktioner eller diagnostiska funktioner som hjälper till att identifiera temperaturförändringar, anslutningsproblem eller andra förhållanden. Sådan information kan potentiellt stödja förebyggande underhåll och minska oväntad utrustningsnedstängning. UNIEAN kan fortsätta utveckla kontaktlösningar genom att fokusera på materialprestanda, tillförlitliga elektriska anslutningar, mekanisk hållbarhet och applikationsspecifika krav. När kirurgisk robotik utvecklas kommer pålitliga kabelförbindelser att förbli en viktig del av skapandet av säker, exakt och pålitlig medicinsk utrustning.
Innehållsförteckning
- Kabelanslutningar för kirurgiska robotar – biokompatibilitet, desinfektion och prestanda
- Hur säkerställer man optimal desinfektionskompatibilitet i kabellanskontaktdon för kirurgiska robotar?
- Vad innebär biokompatibilitet för kabelförbindningar till kirurgiska robotar?
- Viktiga faktorer att överväga vid val av kabelförbindningar för kirurgiska robotar
- Var hittar man högkvalitativa kabelförbindningar för kirurgiska robotar?
- Uppkommande innovationer inom tekniken för kabelförbindelser till kirurgiska robotar